50
M6。你面前有一个时钟。除非知道哪只手是时针、哪只手是分针,否则有多少指针位置无法用来确定时间?
(人们相信每个箭头的位置都可以准确确定,但无法根据箭头的移动方式确定。)
回答。这样的职位有132个。换句话说,有 66 对指针排列,其中每一对中的一种排列是通过用分针替换时针、用时针替换分针来获得的(如图1);当然,当时针和分针的方向一致时,不考虑这样的位置:在这些情况下,时间是明确确定的。
解决方案和e。对于这个问题,我们有很多不同的解决方案。让我们列出其中一些。这是最常见的一种。
我们假设表盘分为 12 个部分。让我们考虑一下条件中讨论的箭头位置之一。让一个箭头占据位置x,另一个箭头占据位置y;这里0≤x<12,0≤y<12。如果第一只手被认为是时针,第二只手被认为是分针,那么必须满足等式
x=a+605y,
(1)
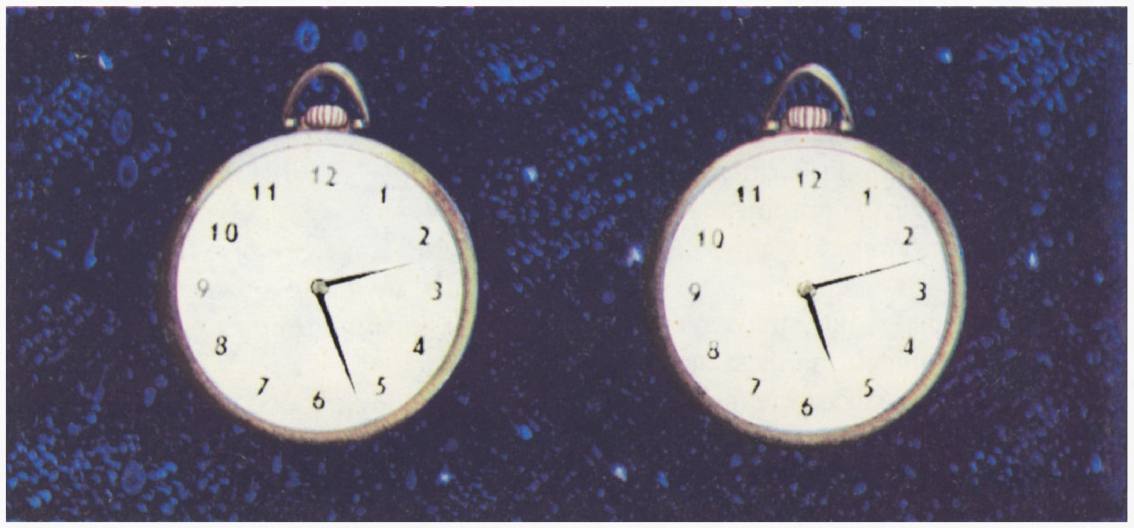
图 1.
51
图 2.
其中 a 是整数小时,0⩽a⩽11。
同样,如果第一只手是分针,第二只手是时针,那么
y=b+605x,
其中b是整数,0⩽b⩽11。
两个等式(1)和(2)的系统可以用等价的系统代替:
⎩⎨⎧12x=12a+y,12y=12b+x,143x=12(b+12a),
{x=12⋅143b+12a,y=12⋅143a+12b.
这里0⩽a⩽11,0⩽b⩽11是整数。满足该系统的每一对(x,y)都是该系统的一个解。只有122=144。显然,必须排除x=y时的情况,即a=b时的情况。剩余 132 名。
其中两个 - 相应的 a=2,b=5 和 a=5,b=2 - 被描绘在 图 1 上(很明显,b 替换 a,a 替换 b 对应于箭头的替换)。
十年级学生 S. Pozdnyakov(例如维尔纽斯)提出了一个非常明确的解决方案。这是他的推理。
让我们将分针 y 的位置设置为时针 x 位置的函数。该函数 x→y 的图形在 图 2 中以蓝色显示。该图是手表表盘上所有指针 (x,y) 位置的集合。在感兴趣的区域上有对 (x,y),其中对 (y,x) 也属于该集合。但点(y,x)是关于角xOy的平分线与(x,y)对称的点。在 图 2 上,与点系对称的点集用红色 *) 标记。
剩下的就是找到蓝色线段和红色线段的交点数量(不包括平分线上的点x=y)。很容易看出,共有 132 个点,即 66 对点,相对于平分线对称。
最后,还有一件事,不需要数学仪器。
让我们在时钟旁边(右侧)放置另一个假想的时钟,它的运行速度正好快 12 倍。让两个时钟同时显示12点;那么右边时钟的时针总是与左边时钟的分针重合。显然,我们感兴趣的“无法区分”的指针位置正是左侧时针与右侧分针快速重合时的位置(想想为什么!)。这样的情况会发生多少次?在“普通”手表的时针转一圈的时间内,右手表的分针将转 144 圈,
*) 作者写道,“红色”集合是“与我们的函数x→y函数相反的函数图”。这并不完全正确:很明显,我们的函数在整个线段0⩽x⩽12上没有逆函数,因为这里每个y对应于许多(即十二个)不同的x。人们可以这么说:我们将考虑每个线段 0⩽x<1,1⩽x<2,…,11⩽x<12 上的函数 x→y,对每个函数取反函数并为每个函数构建一个图。那么我们真的会得到一个由devenaudami图组成的“红色”集合! (反函数的定义参见«Kvant»第1期,第32-33页。)
52
每个轮转将有一场比赛(包括第一个轮转的起点);其中,当所有四个箭头都重合时,我们需要排除 12 种情况,剩下 132 种。
M7. a、b、c 是三角形的边。
证明b+c−aa+c+a−bb+a+b−cc≥3。
解决方案。这个问题有很多解决方案。我们将给出最短的之一。我们只需要学校课程中众所周知的不平等
nm+mn≥2,
(1)
其中m>0,n>0。
让我们引入以下符号:
b+c−a=x,
c+a−b=y,
a+b−c=z.
注意
x>0,y>0,z>0;
(3)
这是因为a,b,c是三角形的边,并且每条边都小于其他两条边的总和(不幸的是,从发送给编辑的信中可以看出,大多数解决该问题的人甚至没有考虑他们在哪里使用a,b,c是三角形的边这一事实)。
由(2)可知
a=2y+z,b=2x+z,c=2x+y;
最初的不等式可能可以重写如下:
2xy+z+2yx+z+2zx+y≥3.
对(4)的左侧进行变换并使用(1)和(3),我们得到
2xy+z+2yx+z+2zx+y==21[(xy+yx)+(xz+zx)+(yz+zy)]≥21(2+2+2)=3,
这就是所需要的。
请注意,可以类似地证明更一般的不等式:
x2+x3+⋯+xn−x1x1+x3+x4+⋯+xn+x1−x2x2+⋯+xn+x1+x2+⋯+xn−2−xn−1xn−1+x1+x2+⋯+xn−1−xnxn≥n−2n,
其中所有分母都是正数。
总之,我们注意到一个几何事实直接来自已证明的不等式。设 R 为三角形外接圆的半径,r 为三角形内切圆的半径。很高兴知道这一点
R=4Sabc,r=pS,
(5)
S=p(p−a)(p−b)(p−c),
其中S是三角形的面积,p是它的半周长。由(2)可知
p−a=2x,
p−b=2y,
p−c=2z.
现在,使用(5)和(6),我们得到
2rR=8S2abcp=8p(p−a)(p−b)(p−c)abcp==(a+b−c)(b+c−a)(c+a−b)abc==8xyz(x+y)(y+z)(z+x)==41[1+(2xy+z+2yx+z+2zx+y)].
请注意,不等式 (4) 的左侧位于最后一个等式右侧的括号中。使用它,我们得到
2rR≥1,
即R≥2r。
因此,三角形的外接圆的半径不小于三角形的内切圆的直径。尝试证明这个几何数(这要困难得多)。
53
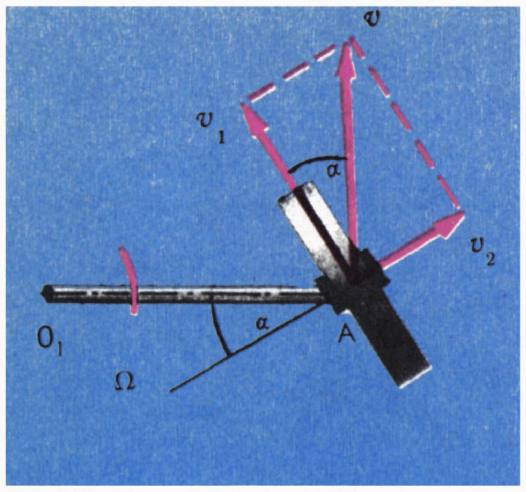
图 3
F7。长度为 l 的水平杆O1A 绕垂直轴O1 (图 3) 旋转。半径为 r 的轮子安装在连杆A 末端的轴上。轮轴水平,与杆成α角O1A。车轮在其轴上无摩擦地旋转并沿地面滚动。车轮和土壤之间有更多的沟槽。当杆O1A绕垂直轴转一圈时,轮子会转多少圈?
解决方案。如果您将位于杆 O1A 末端 A 的可观察量进行推理,则解决问题是最简单的。如果杆O1A相对于地面的旋转角速度等于Ω,那么观察者会说,在他的坐标系中,杆是静止的,而地球绕轴O1以等于Ω的角速度旋转,方向与杆相对于地球的旋转方向相反。轮子接触地球的点的速度大小等于v=Ωl,并且方向垂直于杆O1A。让我们将该速度分解为两个分量:v1=vcosα和v2=vsinα,分别对应于车轮的平行平面和垂直平面。很明显,由于轮子在土壤上的摩擦力很大,因此轮子接触地面的点相对于点 A 移动,因此轮子的轴以速度 v1 移动。这意味着轮子绕其轴以 ω=rv1=Ωrlcosα 的角速度旋转。
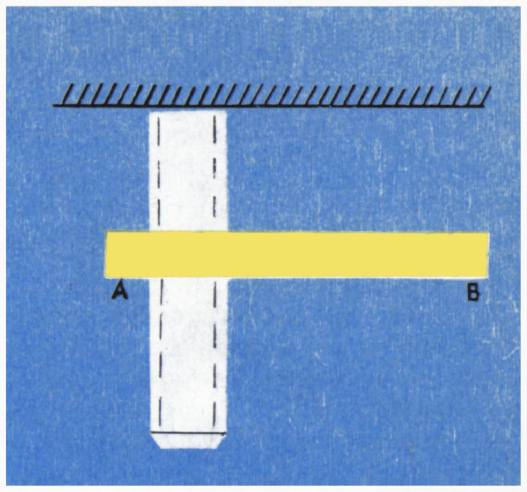
图 4.
杆和轮绕其轴线的旋转角度之比等于杆和轮的相对旋转角速度。因此,当杆O1A绕轴O1转一圈时,轮子将绕其轴n=Ωω=rlcosα转。
F8。将末端带有螺纹孔的长杆 AB 拧到垂直螺钉 (图 4) 上。杆被释放。螺杆和杆之间的间隙可以忽略不计。杆脱离螺钉后将如何移动?
解决方案。当杆飞离螺杆的瞬间,其质心(重心)的速度将同时具有垂直和水平分量。由于从此时起作用在杆上的唯一力将是重力的合并,因此杆的质心将沿着抛物线移动 - 与地平线成一定角度的物体的轨迹,其初始速度等于杆飞离螺旋桨时杆的质心的移动速度。但在杆飞离螺杆的瞬间,杆的不同点具有不同的水平速度。因此,杆也会在水平面内绕质心旋转。
54
running_head:
folio:
F9。在水平桌子上,有一个使用长弹簧连接到桌子上的重物。起初弹簧没有被拉伸。然后重物从平衡位置移动20厘米并释放。重物开始沿着弹簧摆动。由于摩擦,其振荡幅度在此期间下降了 7%。重量在停止前会振动多少次?它会在距平衡位置多远的地方停止?
解决方案。如果恒定的外力作用在振动垫上,则会改变振动垫的平衡位置。例如,如果我们将附着在弹簧上且在水平面内无摩擦地移动的负载的振动与同一系统在垂直面内的振动进行比较,当负载沿着其运动线受到重力作用时,我们会发现,在第二种情况下,负载的平衡位置将远离弹簧的固定端,距离为x=kmg,其中k是弹簧刚度系数,m是弹簧刚度系数。大量货物 在这种情况下,两种情况下负载的振荡周期将相同。
恒定外力对马特尼克的作用不会改变马特尼克的振荡周期,也不会导致其振荡阻尼,因为外力作用的位置会减少马特尼克的能量,而第二个正周期会增加相同量的马特尼克的能量。当在我们的例子中,作用在垫子上的力仅在每个周期内保持恒定并且通过偏光镜沿相反方向时,则是另一回事。在这种情况下,垫子的振动被阻尼,因为当负载移动时,作用在其上的力总是指向与其移动方向相反的方向。此外,负载振荡的每个极化曲线都发生在不同的平衡位置附近。当负载移动时,表示平衡位置 - 这是点 A (图 5),因为作用在负载上的摩擦力是有方向的
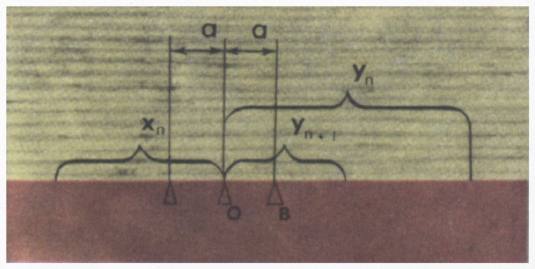
图 5.
向左移动(与悬挂在弹簧上的负载的振荡相比),并且当向左移动时 - 点B。
很明显,点 A 和 B 与点 O(弹簧未变形时的负载位置)的距离相同。该距离是根据弹簧拉力F=kΔx(Δx为弹簧变形)和作用在负载上的摩擦力相等的条件求得:kΔx=Fтр。从这里
a=AO=OB=Δx=kFтр.
负载的振荡不能限制在点 A 和 B 之间的区域,因为在此区域中弹簧张力不会超过最大可能的摩擦力。因此,如果该区域中每一点的负载速度都为零,则负载将保持不变:弹簧的张力将由摩擦力平衡。
如果负载从点 O 向右偏转,则用字母 yn 表示负载第 n 次振荡的振幅(负载相对于点 O 的偏差),如果负载从点 O 向左偏转,则用 xn 表示。 y0=20 cm 是负载的初始挠度。根据条件
y0y0−y1=0.07.
55
让我们找出负载振动幅度的变化规律。负载移动时系统能量的变化等于摩擦力所做的功,因此,利用变形弹簧能量W=2k(Δx)2的公式,我们可以写出:
2kyn2−2kxn2=Fтр(yn+xn)
和
2kxn2−2kyn2=Fтр(xn+yn+1).
将第一个方程两边同时除以yn+xn,我们得到yn−xn=2kFтр。类似地,从第二个方程我们得到xn−yn+1=2kFтр。将所得方程相加,我们发现
yn−yn+1=4kFтр
(9)
但kFтр=a,因此y0−y1=y1−y2=⋯=yn−yn+1=4a。 (10)
在此期间负载振荡的幅度减小相同的量,等于4a。将差值代入式(7) y0−y1 等差 yn−yn+1,我们得到了 y0yn−yn+1=0,07,或者在此期间负载的振荡幅度减小 0,07y0=1,4 厘米。通过 n 振荡变得相等 yn=y0−n⋅0,07y0。在这种情况下,正如我们已经说过的,负载的振荡幅度不能小于 a。因为,根据式(7)和(10), 4a=y0−y1=0,07y0=1,4 厘米,那么 a=0,35 cm.
从条件yn≥a或20(1−0,07n)≥0,35我们得到n≤14,04。 n是一个整数。因此,负载将进行14次完整的振荡。
因为,y14=20(1−0,07⋅14)=0,4厘米,即y14>a,并且负载位于点A和B之间的区域之外。因此,作用在负载上的拉力大于摩擦力,负载将进行另一部分振荡,停在距点O距离y处。而且,负载无法达到点O。向左移动时,其平衡位置为B点,负载向B点偏离的距离不能大于y14−a≈0,5厘米。
令负载停止前行驶的距离等于y14−y。负载停止时系统的能量为2kyn2。将摩擦力做功的系统之间的能量差等同起来,我们得到方程2ky142−2kyn2=Fтр(y14−y)。将该方程除以非零差值y14−y,我们得到ky14+ky=2Fтр。因此y=2kFтр−y14=2a−y14=0,3厘米。
F10。如何用四个电阻为 10 om、20 om、30 om 和 40 om 的细螺旋线构造出尽可能高功率的加热器,如果存在电流源,每个螺旋线可释放不超过 2 om 的功率。 d.s. 20 b 和内阻20 om?
已解决。我们首先证明,外电路释放的功率越大,负载电阻越接近电源的内阻。
由与 e 串联的电源组成的电路中的电流。 d.s. ε和内阻r以及负载电阻R,等于R+rε。因此,分配给负载的功率为W=(R+r)2ε2R。
让我们画一个W对负载电阻R的依赖关系图。在R=0、W=0;与 R 相比,使用 R→∞ 可以在重大问题上击败 r。然后W≈R2ε2R=Rε2。
也就是说,对于大的R(R≫r),W对R的依赖图是双曲线,征兆正在逼近R轴。由于函数 W(R) 是连续的,在 R=0 处等于 0,在 R→∞ 处递减,因此它必须有一个最大值。我们去找他吧。
56
当逆表达式ε2R(R+r)2最小时,表达式(R+r)2ε2R最大。但是ε2R(R+r)2=ε21×RR2+2Rr+r2=ε22r+ε21(R+Rr2)。
当表达式 R+Rr2 最小时,该表达式也最小。
既然R+Rr2≥2R⋅Rr2(两个数字R和Rr2的论证平均值与几何平均值之间的对应关系),那么R+Rr2≥2r。因此,总和R+Rr2的最小值为2r,并在r=R处达到。
因此,负载处释放的功率在R=r处最大。 W(R)的图形如图6所示。从图中可以看出,当R增加到r时,W(R)变大。这意味着线圈需要构建成电阻尽可能接近 20 欧姆的加热器。仅使用电阻为20欧姆的螺旋是不可能的,因为它会释放W=(R+rε)2R=5 ом的功率,并且每个螺旋被设计为释放不超过2欧姆的功率。
在所有可能的螺旋连接方案中,最好的方案是图7。这种加热器的电阻为20欧姆,在加热器中释放W=(20+2020)220=5 ом功率。很容易算出,在电阻为20欧姆的螺旋上释放的功率最大,等于1.8欧姆。
来自雅罗斯拉夫尔的 L. Voronov 为这个问题提供了一个非常好的解决方案。在应用问题的解决中,他考察了效率如何依赖的问题。电气装置免受负载电阻的影响。
由于电源提供的功率等于εI=R+rε2,而我们获得的有用功率等于(R+r)2ε2R,那么,用α表示比率rR,我们可以得到效率η的以下表达式:
η=R+rR=1+αα.
当电路中流过小电流时,在高负载电阻下效率较大。在α=0,η=0;在α→∞,η→1。在 α=1 时,当最大功率释放到加热时,η=0,5 (50%)。当然,在这种情况下,源本身释放的功率与加热时释放的功率相同。源头变成了火炉。
57
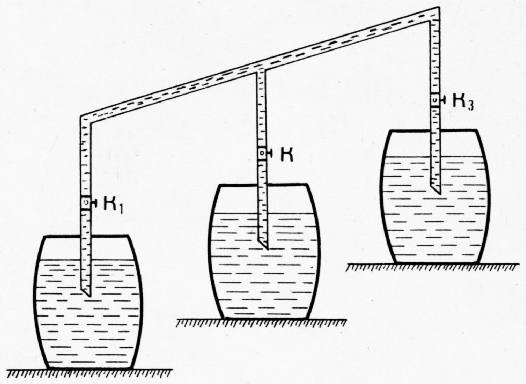
图 8.
通过提高装置的效率,我们同时减少了负载中释放的有用功率。
F11。打开后,桶内装满水并设置在不同的高度(图8)。管子从每个桶向上拉出并连接在一起。管子里也充满了水。如果K1、K2、K3同时打开,水会流向哪里?
解决了并且e。管道系统将像虹吸管一样工作。水将从顶部桶流到中部和底部。另外,水会从中间的桶流到底部的桶。由于水流通过虹吸管的速度与容器内的水位差成正比,因此,当中桶的水位比上桶的水位更接近下桶的水位时,从上桶流入中桶的水多于从中桶流向下桶的水。在这种情况下,下桶和中桶都是水平的。如果中间桶的水位比底部的水位更接近顶部的水位,则由于水从顶部和中间的桶流动,只有底部的桶被注满。
热门物理数学期刊«Kvant»的订阅仍在继续。它主要为 7-10 年级的学生设计,会引起教师的兴趣,特别是那些教授物理或数学课外或选修课的老师,以及所有数学和物理爱好者。
该杂志的主要内容是“物理数学学校”,即有助于更好地理解物理和数学,学会应用这些科学来教授我们在实践中遇到的各种现象和过程,并学会解决问题的材料。
读者会发现杂志中存在很多问题。其中有各领域考试提出的问题、优化提出的问题、以及简单有趣的问题。
描述物理设备和实验的注释将帮助读者设置和测试物理实验。
该杂志将在其页面上发表一篇评论文章,讲述科学的成就和尚待解决的问题,关于科学家的故事以及科学家自己的故事,讲述“科学是如何完成的”,科学发现是如何出现的。
该杂志将不断报道科学新闻,对已出版和正在准备出版的书籍进行评论。
杂志中的重要栏目有问题«Kvant»、实验室«Kvant»、“申请者实习”、“数学期刊”。
该刊主要作者为苏联和外国著名科学家、青年科学家和教师。该杂志还将向学童提供页面来描述设备和实验,解释有趣的问题和任务。
很多材料都是在服务器端告诉读者手里拿着铅笔的。
签名从9月1日开始。房间价格是30戈比。每年的订阅费用为 3 卢布 60 戈比。订阅时请参考我们的索引70465。